

Comment pouvait-on calculer d’un simple coup d’œil les distances et dénivelées avec un Wild rds ?
Aujourd’hui les géomètres appuient sur un bouton et le laser s’occupe de tout. Mais comment faisait on dans les années 1960 pour mesurer des distances et des altitudes sans électronique ? Les professionnels de la topographie accomplissaient de véritables prouesses grâce à des merveilles de mécanique et d’optique. Parmi ces appareils mythiques , le théodolite auto réducteur Wild Heerbrugg RDS “Made in Switzerland “, se distingue comme un véritable calculateur analogique directement dans sa lunette grâce au célèbre diagramme de Hammer .
Que vous soyez un nostalgique ou un passionné d’instruments anciens, découvrez le fonctionnement , les formules et les secrets de précision du légendaire Wild RDS.
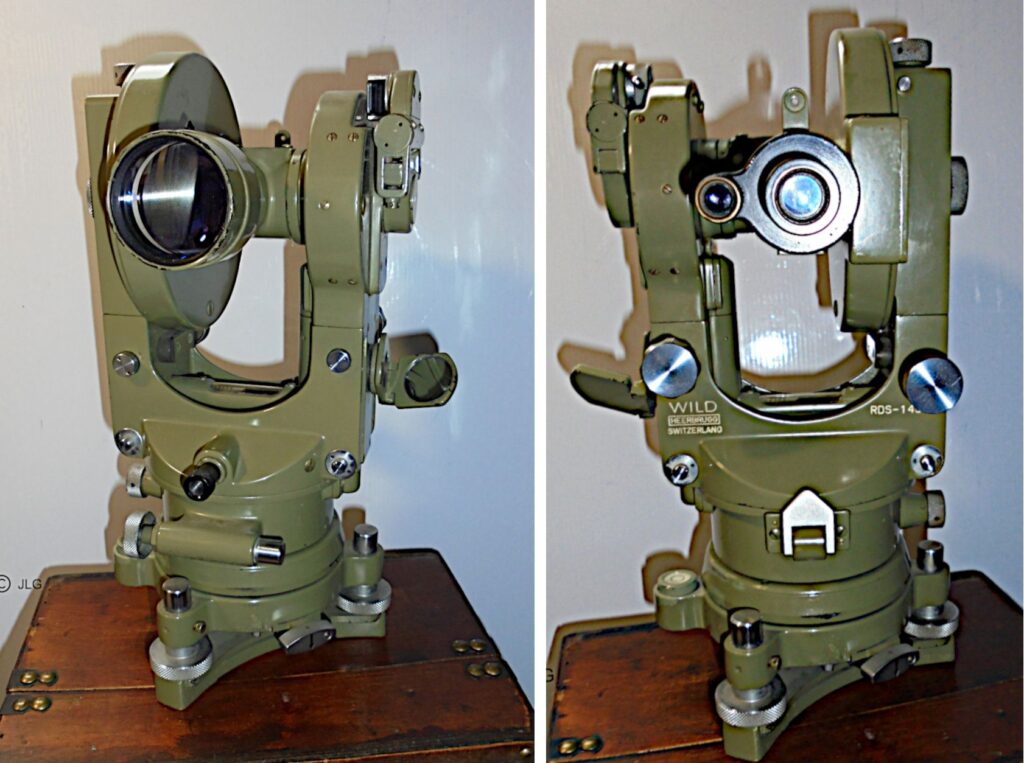
Théodolite Wild Heerbrugg RDS
Zoom Sur cet appareil mythique qui intègre un véritable calculateur analogique dans sa lunette !
La mesure et la précision “Made in Switzerland”
Le théodolite wild RDS a été conçu dans les années 1950 par la célèbre entreprise Suisse Wild Heerbrugg.
Le RDS est un théodolite autoréducteur basé sur la structure et la précision du Wild T16 de la même marque mais avec deux particularités : il permet de lire directement sur le terrain la distance horizontale et le dénivelé entre deux points.
Imaginez la scène : vous vous mettez en station avec votre wild RDS sur un point A connu en altitude . Votre collègue part positionner sa mire (règle graduée de 4 m) sur un point B. (schéma 1)
Votre objectif ? :
Trouver la distance horizontale entre vous deux : ΔD
La différence de dénivelé instrumentale ΔH
et l’altitude finale du point B : Alt(B)
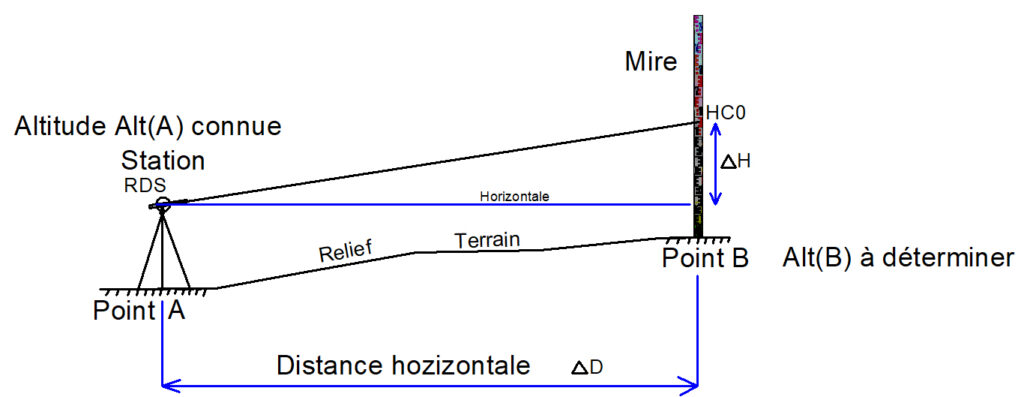
Schéma 1
Principe du diagramme de HAMMER et Présentation de l’oculaire de visée :
Quand vous plongez l’oeil dans l’oculaire du Wild RDS, vous ne voyez pas une simple croix de visée. Vous découvrez un axe vertical et trois lignes courbes, nommées C0, C1 et C2.
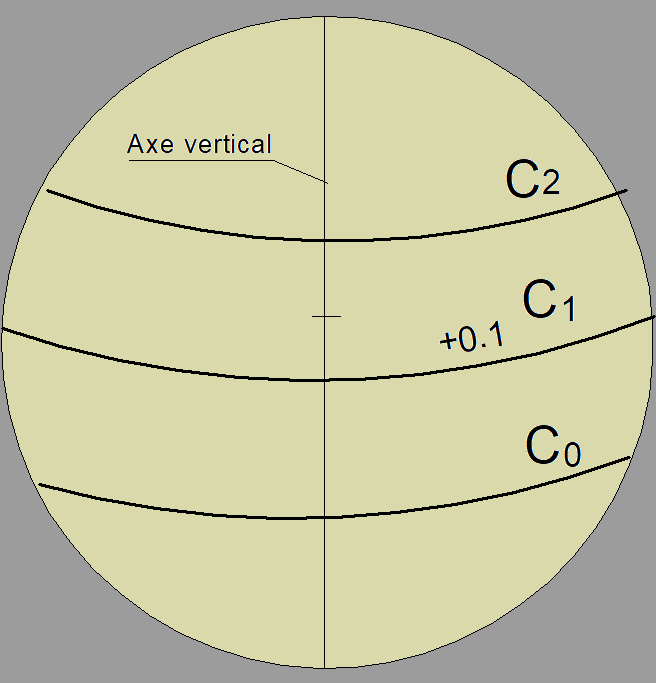
Schèma 2
C’est là que le génie Suisse opère : l’écartement entre ces courbes change automatiquement selon l’inclinaison que vous donnez à la lunette ! C’est ce qu’on appelle le diagramme de Hammer.
Comment procède-t-on ?
Le fabricant proposait une mire spécifique : la mire Wild GVLV. Le topographe fait coïncider la courbe de base C0 avec le repère 0 de la mire . Voir photo ci dessous .
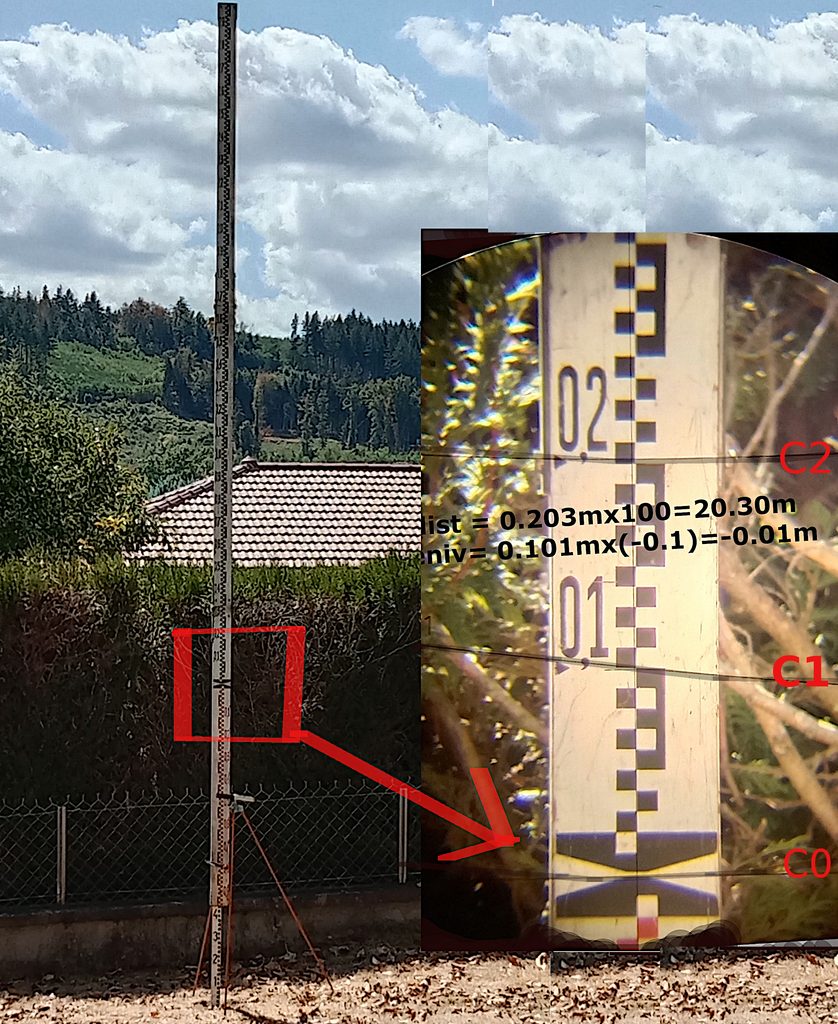
Mire spécifique Wild GVLV Photos de Gilles V. géomètre
Si on ne possède pas de mire GVLV , une mire classique centimétrique fait parfaitement l’affaire.
L’oculaire de visée présente :
Un axe vertical ainsi qu’un trait court horizontal servant d’axe de visée ou de centrage ; (schéma 3 ci dessous)
1-L’opérateur fait coïncider la ligne C0 de référence ou courbe de base sur une division entière de la mire HC0 : par exemple 1,00 m ou 10 dm.
2-La courbe C1 intercepte l’axe de la mire en HC1. A noter le coefficient +0.1 associé nécessaire au calcul de la dénivelée instrumentale.
3- la courbe C2 intercepte l’axe de la mire en HC2
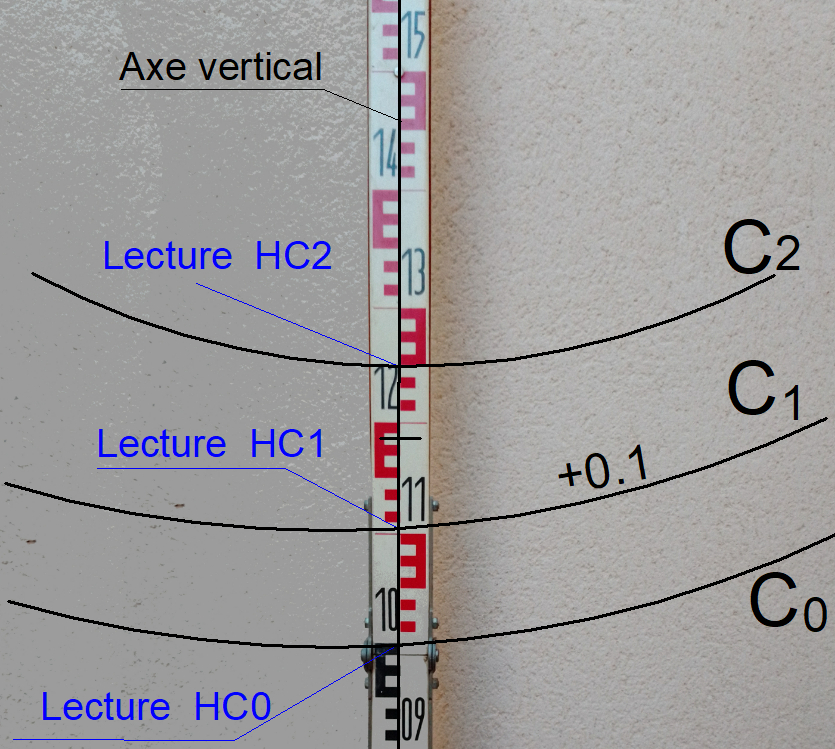
Schéma 3 : Mire centimétrique
Toutes ces valeurs sont consignées dans un carnet de levé , sans oublier la hauteur des tourillons le l’appareil (station A) . Il ne reste plus qu’à appliquer de simples formules !
- la hauteur des tourillons de la station A : HT ;
- la lecture de la courbe de référence …C0 : HC0 ;
- la lecture de la courbe …………………….C1 : HC1 ;
- la lecture de la courbe …………………….C2 : HC2 ;
- le coefficient associé à la courbe ………C1 : coef .
A noter que le coefficient peut prendre les valeurs suivantes : ±0,1 ; ±0,2 ; ±0,5, selon l’inclinaison de la lunette. Les coefficients positifs indiquent que la visée se situe au dessus de l’horizon et les coefficients négatifs au dessous .
1- Calcul de la distance horizontale ΔD :
ΔD = (HC2 − HC0) × 100
2-Calcul de la dénivelée instrumentale ΔH:
Dans un premier temps, on peut calculer la dénivelée instrumentale ΔH entre le point B, à l’ordonnée de référence HC0, et l’axe horizontale des tourillons de la station A.
La dénivelée instrumentale ΔH est donnée par la simple formule :
ΔH = (HC1 − HC0) × coefficient × 100
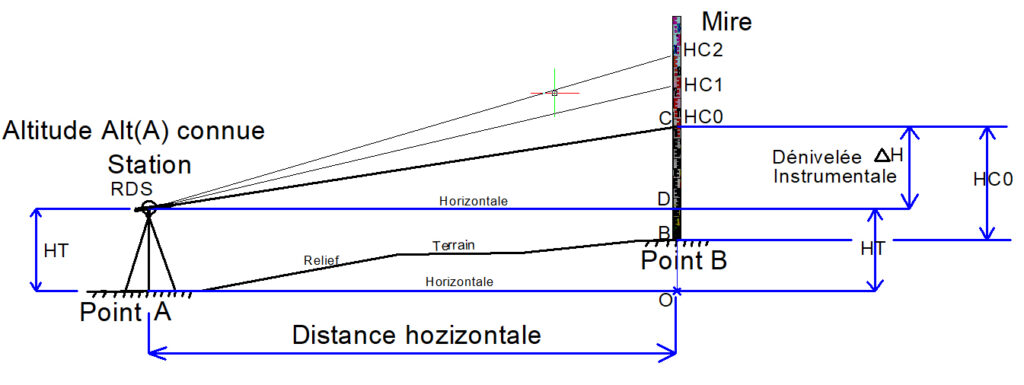
Schéma 4
3-Calcul de l’altitude finale du point B : Alt(B):
Les points O D B et C sont indiqués sur le schéma 4, coté mire
OB = OC – BC
or OC = OD + DC
d’où OB = OD + DC – BC
=> OB = HT + ΔH – HC0
=> Alt(B) = Alt(A) + OB
=>Alt(B) = Alt(A) + HT + ΔH – HC0
(démonstration voir schéma 4)
Forme développée de la formule :
Alt(B) = Alt(A) + HT + (HC1-HC0) x coefficient x 100 – HC0
_________________________________________________________________________________________________
Ce système était il vraiment précis ?
La précision dépendait de deus facteurs : la distance de la visée (la portée) et l’œil de l’opérateur. A l’œil nu sur une mire il ne faut pas négliger l’erreur d’estimation de lecture .
A 50 mètres : l’incertitude sur la distance est d’environ 5 cm.
A 100 mètres : elle passe à 20 cm.
Le verdict des anciens ?
Pour garder une précision acceptable il valait mieux ne pas dépasser 100 mètres de portée.
Précision des mesures :
La précision des mesures de la distance horizontale et de la dénivelée instrumentale avec un tachéomètre autoréducteur Wild RDS dépend de la distance (la portée) de la visée et de la qualité de la lecture sur la mire. Une mise en station ainsi qu’un positionnement de la mire devront être soignés.
Un tableau résume les performances du RDS:
| Paramètres | Précision courante à 50 m | Précision courante à 100 m | Facteur d’influence : |
| Distance Horizontale (ΔD) | ±5 à 10 cm | ±10 à 20 cm | Verticalité de la mire réfraction atmosphérique |
| Nivellement (ΔH) | ±2 à 4 cm | ±5 è 10 cm | stabilité du trépied inclinaison du terrain |
Précautions à prendre :
- L’erreur de verticalité : si la mire n’est pas parfaitement positionnée à la verticale , les valeurs d’ordonnées lues sur la mire (HC0, HC1, HC2) seront entachées d’erreurs . L’utilisation d’une béquille pour stabiliser la mire est recommandée.
- La réfraction atmosphérique par temps chaud pour des visées proches du sol floute et fait vibrer la vision des lectures sur la mire. C’est un effet de chatoiement et plusieurs lectures sont nécessaires pour lisser l’effet de la vibration.
Cette perturbation optique bien connue des géomètres, et des topographes était assez souvent observée en triangulation durant l’été . - L’erreur d’estimation de l’opérateur : son appréciation visuelle des graduations de la mire reste subjective .
Le Wild RDS reste le témoin d’une époque formidable où l’ingénierie , la mécanique et l’optique de qualité remplaçaient les puces électroniques.
Une belle leçon de géométrie appliquée.